المنارة: متابعات
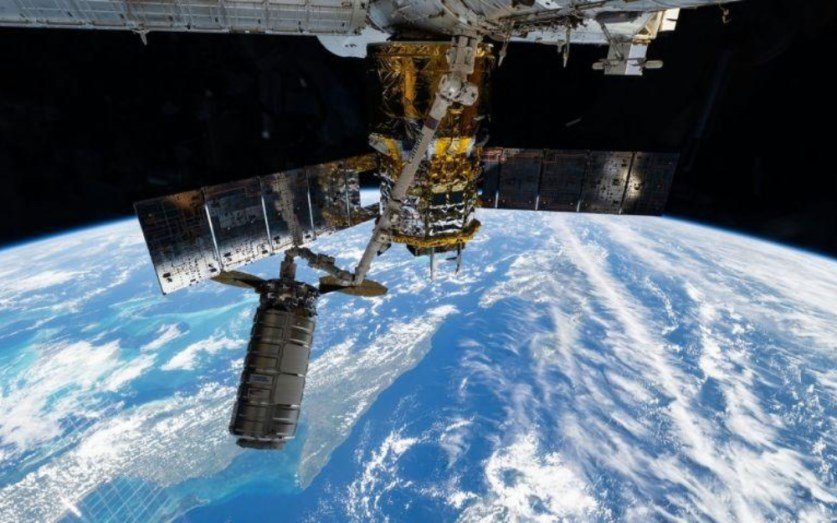
لم يعد دور الروبوتات في الفضاء مقتصراً على التقاط الصور أو تنفيذ المهام الروتينية ومساعدة رواد الفضاء، إذ شهدت تكنولوجيا استكشاف الفضاء تطوراً لافتاً مع نجاح نظام روبوتي في تجميع أجزاء من هيكل هندسي أثناء وجوده في مدار حول الأرض. وتفتح هذه التجربة الباب أمام تصور جديد لمستقبل الإنشاءات الفضائية، حيث يمكن بناء منشآت ضخمة في الفضاء بدلاً من نقلها مكتملة من سطح الأرض.
ويحمل النظام التجريبي اسم ASTRA، وقد طوّره باحثون في معهد كاليفورنيا للتكنولوجيا (Caltech)، ضمن برنامج NOM4D التابع لوكالة مشاريع الأبحاث الدفاعية المتقدمة الأمريكية (DARPA). وتمثل التجربة خطوة مهمة نحو تطوير تقنيات تتيح للروبوتات تجميع هياكل معقدة في المدار، وهو ما قد يغير مستقبل تصميم الأقمار الصناعية والتلسكوبات وأنظمة الاتصالات الفضائية.
كيف نجح روبوت ASTRA في تجميع هيكل داخل الفضاء؟
اعتمدت التجربة على نظام آلي يستطيع التعامل مع مكونات هندسية منفصلة، والتقاطها من وحدات التخزين، ثم نقلها إلى مواقعها المحددة وربطها ببعضها لتكوين هيكل متكامل جزئياً.
وتشبه آلية العمل تركيب المجسمات الهندسية، إذ يتعامل الروبوت مع مجموعة من الأنابيب والوصلات التي يجمعها وفق تصميم محدد، لتشكيل ما يُعرف باسم الجمالون الهندسي (Truss Structure)، وهو هيكل يتكون من عناصر مترابطة تساعد على توفير الصلابة والقوة مع تقليل الوزن.
واستخدم الفريق في التجربة أنابيب مصنوعة من الألياف المركبة، ووصلات من الألومنيوم، إلى جانب سطح عاكس مصنوع من مادة كابتون (Kapton)، وهي مادة بوليمرية تتميز بقدرتها على تحمل الظروف البيئية القاسية في الفضاء.
وكان الهدف الأساسي من المهمة تجميع هوائي عاكس يبلغ قطره نحو 1.4 متر، لكن الفريق لم يتمكن من استكمال التصميم بالكامل بسبب ضيق الوقت وظهور بعض التحديات الفنية.
ورغم ذلك، نجح النظام في تركيب الجزء الأول من الهيكل، وهو ما وفر دليلاً عملياً على إمكانية تنفيذ عمليات التجميع الروبوتي في المدار.
ومن المهم الإشارة إلى أن التجربة لم تكن مستقلة تماماً عن البشر؛ فالروبوت نفذ عمليات التجميع آلياً، بينما تولى المهندسون على الأرض متابعة أدائه وإرسال التعليمات إليه خلال فترات الاتصال المتاحة.
لماذا يتجه العلماء إلى بناء المنشآت الفضائية في المدار؟
تتمثل إحدى أبرز العقبات أمام إنشاء منشآت فضائية ضخمة في القيود التي تفرضها الصواريخ على حجم الحمولة التي يمكن نقلها إلى المدار.
فالأقمار الصناعية والتلسكوبات والهوائيات الكبيرة تحتاج إلى تصميمات خاصة تسمح بطي أجزائها أو تفكيكها قبل الإطلاق، ثم إعادة نشرها أو تركيبها بعد الوصول إلى الفضاء. وتتطلب هذه العمليات هندسة دقيقة وآليات معقدة لضمان عمل المكونات بصورة صحيحة.
أما فكرة البناء في المدار، فتعتمد على نقل المواد والأجزاء في شحنات منفصلة، ثم استخدام الروبوتات لتجميعها في الموقع المطلوب.
ويمكن لهذا الأسلوب أن يقلل الاعتماد على نقل المنشآت مكتملة من الأرض، ويمنح المهندسين حرية أكبر في تصميم هياكل تتجاوز الأبعاد التقليدية التي تسمح بها وسائل الإطلاق الحالية.
من الهوائيات إلى التلسكوبات العملاقة.. ما التطبيقات المستقبلية؟
لا تقتصر أهمية تجربة ASTRA على تجميع هيكل صغير نسبياً، بل تمتد إلى مجموعة من التطبيقات التي قد تصبح ممكنة مع تطور تقنيات البناء الروبوتي في الفضاء.
ومن أبرز الاستخدامات المستقبلية المحتملة:
- التلسكوبات الفضائية العملاقة: يمكن استخدام تقنيات التجميع المداري لإنشاء مرايا وهياكل أكبر، بما يتيح تطوير أدوات رصد أكثر تقدماً لدراسة المجرات والأجرام السماوية.
- هوائيات الاتصالات الضخمة: قد تساعد هذه التقنية في بناء هوائيات ذات أبعاد كبيرة لتحسين استقبال الإشارات وإرسالها عبر المسافات الفضائية.
- المصفوفات الشمسية واسعة النطاق: يمكن تجميع ألواح وهياكل شمسية كبيرة في المدار لتوفير الطاقة للمركبات والمنشآت الفضائية.
- الهياكل الهندسية متعددة الاستخدامات: قد تسمح الروبوتات مستقبلاً بإنشاء منصات فضائية ومكونات أكبر وفق احتياجات المهمات المختلفة.
وتكمن أهمية هذه التطبيقات في إمكانية تصميم منشآت لا تقتصر أبعادها على المساحة المتاحة داخل الصواريخ، بل يمكن توسيعها تدريجياً من خلال إضافة مكونات جديدة في المدار.
برنامج NOM4D.. طموح لبناء منشآت تمتد مئات الأمتار
تأتي تجربة ASTRA ضمن برنامج NOM4D الذي يستهدف تطوير تقنيات جديدة لتجميع الهياكل الكبيرة في الفضاء.
وتتجاوز طموحات البرنامج فكرة تركيب هوائيات صغيرة، إذ تتجه الأبحاث إلى تطوير أنظمة قادرة على بناء منشآت قد يصل امتدادها مستقبلاً إلى مئات الأمتار، وربما كيلومترات.
ويمثل هذا التوجه تحولاً في طريقة التفكير بشأن البنية التحتية الفضائية؛ فبدلاً من تصميم كل منشأة بما يتناسب مع قيود الإطلاق، يمكن نقل المواد والمكونات على مراحل، ثم تجميعها باستخدام أنظمة آلية متخصصة.
لكن الوصول إلى هذه المرحلة يتطلب تجاوز تحديات عديدة، من بينها دقة عمليات الربط، ومتانة الوصلات، وقدرة الروبوتات على التعامل مع المكونات الكبيرة، وضمان استقرار الهياكل أمام الظروف الحرارية والإشعاعية والميكانيكية في الفضاء.
كيف وصلت تجربة ASTRA إلى المدار؟
انطلق النظام التجريبي إلى الفضاء ضمن مهمة Transporter-16 التابعة لشركة سبيس إكس (SpaceX)، واستضافته مركبة Vigoride-7 التابعة لشركة Momentus.
وقد وفرت هذه المركبة المنصة اللازمة لتنفيذ التجربة في المدار، حيث اختبر الباحثون قدرة النظام على التعامل مع المكونات الهندسية وتنفيذ خطوات التجميع في بيئة الفضاء.
وأعلنت الجهات المشاركة نجاح التجربة بوصفها إثباتاً أولياً لإمكانية بناء هياكل هندسية باستخدام الروبوتات خارج الأرض، رغم عدم اكتمال الهوائي العاكس الذي كان مستهدفاً في المهمة.
هل تصبح الروبوتات عمال البناء في الفضاء مستقبلاً؟
تقدم تجربة ASTRA تصوراً لمستقبل قد تتغير فيه طريقة إنشاء المنشآت الفضائية بصورة جذرية. فبدلاً من الاعتماد الكامل على إطلاق أقمار صناعية وتلسكوبات جاهزة، قد تتولى الروبوتات مستقبلاً تجميع أجزاء هذه المنشآت وتوسيعها وصيانتها في المدار.
ومع ذلك، لا يعني نجاح التجربة أن بناء محطات أو تلسكوبات عملاقة أصبح أمراً متاحاً بالفعل؛ فما زالت التقنية في مراحلها التجريبية، وتحتاج إلى مزيد من الاختبارات والتطوير قبل استخدامها في مشروعات فضائية واسعة النطاق.
لكن الخطوة التي حققها باحثو كالتيك تطرح احتمالاً مثيراً: أن يصبح الفضاء في المستقبل موقعاً لبناء المنشآت العملاقة، لا مجرد وجهة تستقبل المعدات التي صُنعت على الأرض.